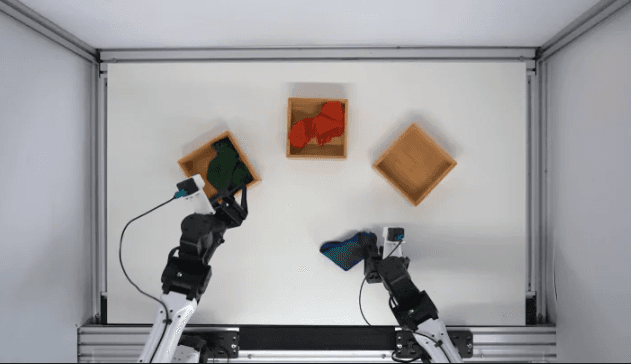
AI企業のRunwayは、世界動作モデル「Praxis-1」をオープンソース化したと発表しました。モデルの重みに加え、推論とファインチューニングのコードも公開しています。ライセンスはApache 2.0で、商用利用も可能です。
ポイント
- Runwayが世界動作モデル「Praxis-1」をオープンソース化
- パラメータ数は270億。動画と行動を同時に予測できる
- ライセンスはApache 2.0で、商用利用を認める
- ロボット向けベンチマーク「RoboLab-120」で成功率46.2%と首位
モデルの特徴
Praxis-1は270億パラメータを持つ混合エキスパート拡散Transformer(MoE Diffusion Transformer)です。動画と行動を同時に予測できる点が特徴とされています。
RunwayはこれまでにNoble Machines、Standard Bots、Ultraなどのハードウェアパートナーと協力し、脚式ヒューマノイドロボット、6軸産業用ロボットアーム、双腕倉庫ロボットでこのモデルの動作を確認したということです。
ベンチマーク結果
NVIDIA傘下のRoboLab-120ベンチマークでは、1,200回の評価エピソードで総合成功率46.2%を記録しました。比較対象のFLUX3Action(42.9%)、Cosmos3Nano(36.8%)、π0.5(28.0%)を上回り、世界動作モデルの中で首位に立ったとしています。
公開の内容
Runwayはモデルの重みだけでなく、推論とファインチューニングのコードも同時に公開しました。Apache 2.0ライセンスの下で商用利用が可能で、開発者や研究者が幅広く利用できるとしています。
